


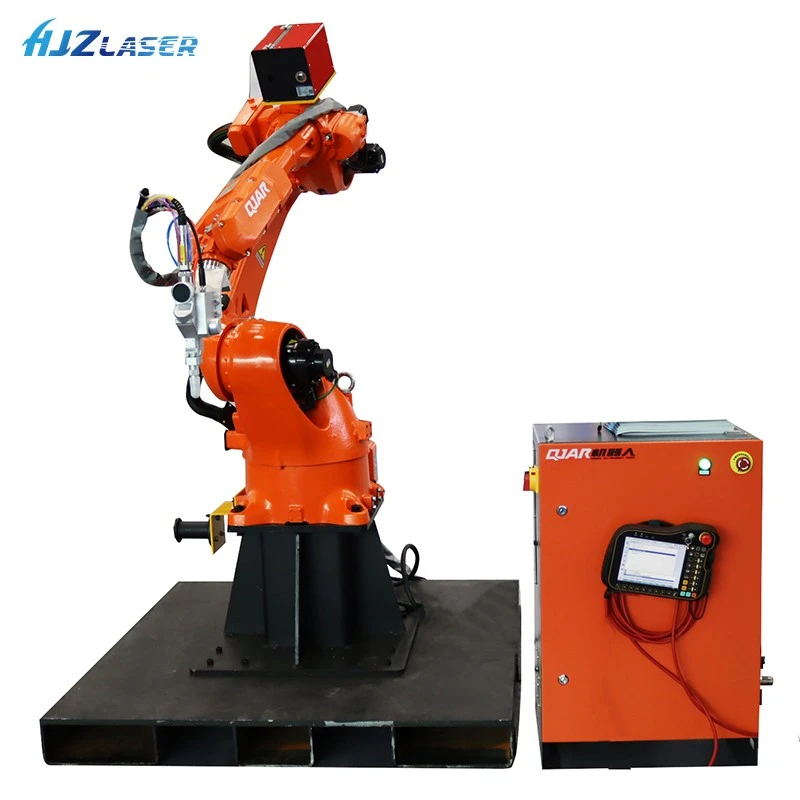


Роботизированная сварка, лазерное отслеживание швов
Роботизированная сварка, лазерное отслеживание швов

🔍Как работает роботизированное лазерное отслеживание швов
Лазерное отслеживание швов – это"онлайн"процесс, при котором система датчиков активно направляет робота во время сварочной операции. Вот как это работает:
Лазерная триангуляция: Лазерный диод проецирует лазерную линию на заготовку перед сварочной горелкой. Камера (или оптический датчик) в сенсорной головке улавливает отраженный свет. Анализируя деформацию этой лазерной линии, система генерирует трехмерный профиль сварного шва.
Коррекция в реальном времени-: датчик постоянно отправляет данные этого профиля на контроллер робота. Специализированное программное обеспечение (например, модуль «Профиль отслеживания сварных швов») обрабатывает эти данные в-времени для определения точного положения и геометрии шва. Затем робот динамически регулирует траекторию резака, чтобы он точно следовал за соединением, компенсируя смещение детали, термическую деформацию или производственные допуски.
Головка датчика:Прочный компактный блок, в котором размещены лазерный проектор и камера. Он предназначен для работы в суровых условиях сварочной камеры, включая брызги, тепло и электромагнитные помехи.
Блок контроллера:Мощный процессор, действующий как мозг системы. Он анализирует изображения с датчика, рассчитывает положение и геометрию шва и отправляет корректирующие сигналы на контроллер робота.
Интерфейсные кабели:Прочные кабели для питания, передачи данных между датчиком и контроллером и интеграции с системой управления роботом.
Монтажный кронштейн:Прецизионный кронштейн для надежного крепления головки датчика к сварочной горелке робота QJAR, обеспечивающий фиксированное и известное взаимное расположение горелки и датчика.
Программное обеспечение:Удобное-программное обеспечение для калибровки системы, обучения типам швов и настройки параметров.


Лазерное отслеживание швов, также известное как отслеживание суставов, работает по принципулазерная триангуляция.
Лазерная проекция:Полупроводниковый лазерный диод проецирует лазерную линию или ряд точек на поверхность заготовки непосредственно перед сварочной горелкой.
Захват изображения:Камера высокого-разрешения, расположенная в той же сенсорной головке, фиксирует отражение этой лазерной линии, когда она падает на шов.
Создание 3D-профиля:Контроллер датчика обрабатывает захваченное изображение. Поскольку лазерная линия деформируется в месте соединения (например, в канавке, нахлесте или скруглении), система может создать точный трехмерный профиль геометрии шва.
Корректировка в реальном времени-:Данные этого профиля постоянно передаются в контроллер робота (например, контроллер QJAR). Затем контроллер в реальном-времени корректирует траекторию движения робота, положение горелки и даже может адаптировать параметры сварки (например, напряжение или скорость подачи проволоки) для компенсации смещения шва, отклонений детали или тепловых искажений.
Этот«Онлайн»метод отслеживания в процессе сварки высокопроизводителен, поскольку требует всего лишь одного цикла «поиск и сварка» и эффективно компенсирует тепловые-деформации.
ПродуктыТехнические характеристики
1.Робот-манипулятор (6-осевой шарнирно-сочлененный робот)
|
ОптическийIиндикаторы |
Единица |
Параметры |
|
Режим работы |
Непрерывный/Модуляция |
|
|
поляризация |
стохастический |
|
|
Номинальная выходная мощность |
W |
3000 |
|
Стабильность выходной мощности (8 часов) |
% |
Меньше или равно 3 |
|
Частота модуляции |
КХЗ |
5 |
|
Качество луча |
M2 |
<1.2 |
|
длина волны |
нм |
1065-1080 |
|
Электрические индикаторы |
||
|
рабочее напряжение |
ВАК |
380 В, три-фазы |
|
Частота рабочего напряжения |
ХЗ |
50/60 |
|
Интерфейс управления |
внешнее аппаратное управление/RS-232/Ethernet |
|
|
Механические параметры |
||
|
Внешние размеры (мм) |
450w*246h*650d |
|
|
Длина волокна |
m |
15m |
|
Метод охлаждения |
водяное-охлаждение |
|
|
Экологический профиль |
||
|
рабочая температура |
степень |
от 10 до +40 |
|
относительная влажность |
% |
от 10 до 80 |
Основной технический параметр робота:
1. Эффективный радиус и нагрузка робота: 1700 мм.
2. Точность позиционирования повтора робота: ± 0,05 мм.
3. Полезная нагрузка: 12 кг.
Масса робота: 240 кг
4. Источник питания: трехфазный пятипроводный переменный ток 380 (± 10%) В, частота: 50 Гц.
5. Уровень защиты основного питания: IP56/IP67.
6. Основные обрабатываемые детали: сварочная обработка деталей (в зависимости от формы продукта и технологических требований заказчика)
Приложения
Лазерное отслеживание швов неоценимо в отраслях, где требуется точность и адаптируемость.
Применение в строительной отрасли:
Изготовление металлоконструкций: Используется для сварки балок, колонн и ферм зданий и мостов. Система компенсирует термические деформации, возникающие в длинных сварных швах, обеспечивая целостность конструкции.
Сварка труб: идеально подходит для сварки по окружности труб большого-диаметра, используемых в трубопроводах. Это обеспечивает герметичность соединений,-даже если выравнивание труб не идеально.
Производство тяжелого оборудования: Для изготовления рам и конструктивных элементов строительной техники, где высокая-прочность сварных швов имеет решающее значение.
Заводское и общепроизводственное применение:
Автомобильная и аэрокосмическая промышленность: Эти отрасли выигрывают от высокой точности сложных сварных швов на шасси, рамах и таких важных компонентах, каквыхлопные системы или лопатки турбины .
Высокое-смешивание, низкие-производство в больших объемах: Идеально подходит для мастерских и фабрик, которые часто переключаются с одной продукции на другую. Система сводит к минимуму время перепрограммирования и позволяет быстро адаптироваться к новым сварным швам.
Сварка изменяющихся или несовершенных деталей: Компенсирует несоответствия предшествующих процессов, таких как литье или прессование, уменьшая потребность в дорогих, совершенных приспособлениях и приспособлениях.


Видео введение
Шестиосная роботизированная система: QJR12-1700
☑️ Робот QJR12-1700 — это высокоэффективный робот, специально разработанный для сварки. Он имеет шесть осей и приводится в движение сервоприводом переменного тока, что сокращает время сварочного цикла за счет максимальной скорости работы. Кабель робота встроен в манипулятор и основание робота, что экономит пространство и обеспечивает высокую-плотность конфигурации, позволяя легко избежать помех между приспособлениями и заготовками. Рука движется свободно, стабильно и имеет высокую точность при многократном позиционировании, что позволяет легко координировать работу с источниками сварочного тока, сварочными головками, механизмами подачи проволоки и перемещающими машинами. Робот QJR12-1700 имеет радиус движения 1550 мм, максимальную грузоподъемность 12 кг и повторяемую точность позиционирования ± 0,05 мм. Он имеет полую конструкцию запястья, которая эффективно обеспечивает высококачественные сварочные процессы.

Почему вы выбираете HJZLaser?
Компания занимает площадь более 2000 квадратных метров и имеет одно заводское здание в садовом стиле с 5-звездочным стандартом отделки. Численность команды составляет 50 человек, и компания занимает лидирующие позиции среди конкурентов в отрасли аналогичной продукции.
Профессиональная команда
У нас есть более 20 патентных сертификатов и наград в области НИОКР, таких как CE, SGS и Национальное высокотехнологичное предприятие. У нас есть профессиональные технические таланты, которые работают в лазерной промышленности в течение 15 лет и могут настроить лазерное оборудование по вашему желанию.
доставка 7x24 часа
Наша команда может обеспечить круглосуточное онлайн-обслуживание 7x24, достигая группы клиентов. Экспортируясь в более чем 100 стран и регионов, а также завоевывая доверие и хорошую репутацию со стороны клиентов.

5000
Площадь пола (㎡)
5
Производственные линии
9
инженеры по исследованиям и разработкам
Пакет продуктов
Конкурентное преимущество
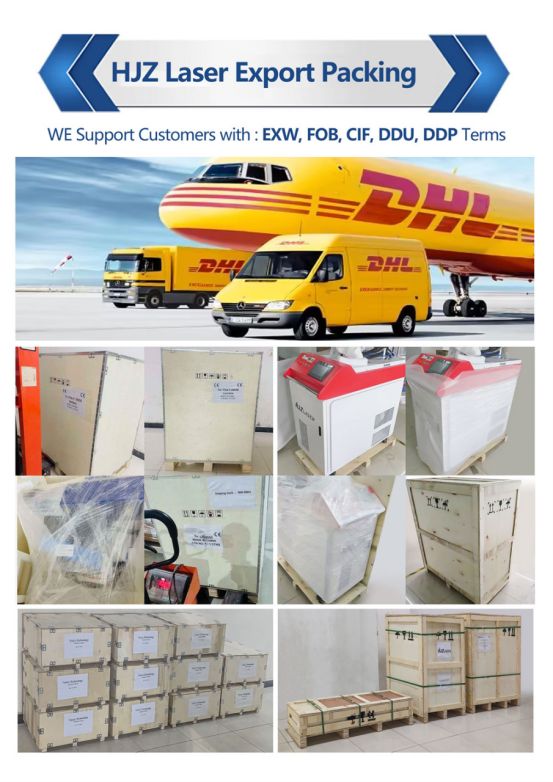
Если вам нужно индивидуальное упаковочное решение (например, облегченная версия для авиаперевозок), мы предлагаем услуги по проектированию!
Первый слой
(Защита контактов) стретч-пленка толщиной 0,08 мм.
(Влагостойкая-антистатическая формула). Герметичность на 360 градусов предотвращает попадание влаги и пыли, а также предотвращает появление ржавчины,-вызванной влажностью, на прецизионных направляющих (особенно при доставке в Юго-Восточную Азию).
01
Второй слой
(амортизирующий слой) массив пузырьковых колонок диаметром 5 см
(Не обычная пузырьковая пленка) Поглощает 70% первоначальной энергии удара.
Проходит испытание на вибрацию ISTA 3A, защищая оптические линзы от высокочастотных-вибраций, вызванных транспортировкой.
02
Третий слой
(Слой поглощения энергии) Пена EPE, предотвращающая-столкновения
(гравировка с ЧПУ) Подгоняется по контуру тела.
Pressure distribution >85%, что исключает риск разрушения и разрушения ЖК-дисплея/панели управления.
03
Четвертый слой
(Жесткая защита) Ящик из фанеры толщиной 18 мм.
(Fumigation treatment + steel strap reinforcement) Compressive strength >2 тонны.
Защита от проколов вилочных погрузчиков соответствует экспортным стандартам ЕС IPPC (освобождение от карантина и задержания).
04
Пятый слой
Пятый слой
(Окончательная фиксация) Кабельные стяжки из нержавеющей стали 304
(Натяжная-конструкция блокировки) Предотвращает растрескивание или внутреннее смещение коробки.
05

Информация о компании


Упаковка

горячая этикетка : роботизированная сварка лазерного отслеживания швов, Китай роботизированная сварка лазерного отслеживания швов производители, поставщики, завод, доступное лазерное удаление ржавчины, лазерная чистящая машина портатив, Лазерная машина ржавчины, лазерное удаление ржавчины 1000 Вт, лазерная очистка поверхности, Робот -лазерный резак
Предыдущая статья
Лазерный сварочный роботСледующая статья
Робот-лазерный сварщикВам также может понравиться


Отправить запрос